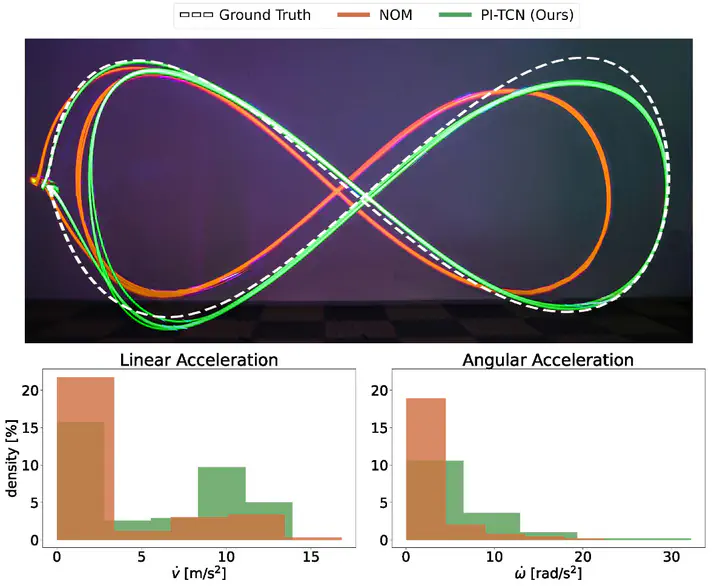
Physics-Inspired Temporal Learning of Quadrotor Dynamics for Accurate Model Predictive Trajectory TrackingAlessandro Saviolo, Guanrui Li, Giuseppe Loianno Agility, Intelligence and SafetyPDF Cite Video