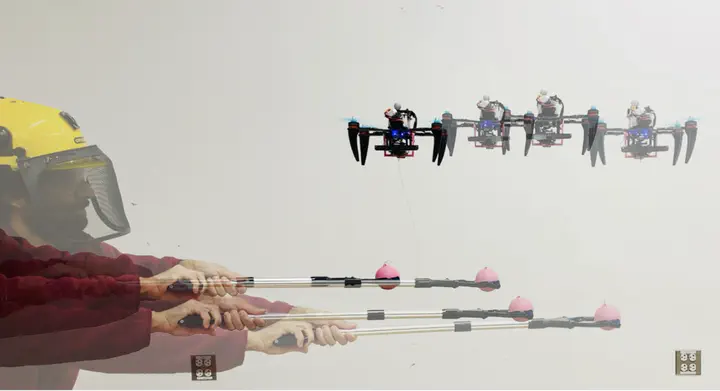
HPA-MPC: Hybrid Perception-Aware Nonlinear Model Predictive Control for Quadrotors with Suspended LoadsMrunal Sarvaiya, Guanrui Li, Giuseppe Loianno Agility, Intelligence and Safety, Aerial Physical IntelligencePDF Cite Project VideoGuanrui LiAssistant Professor in Robotics Engineering