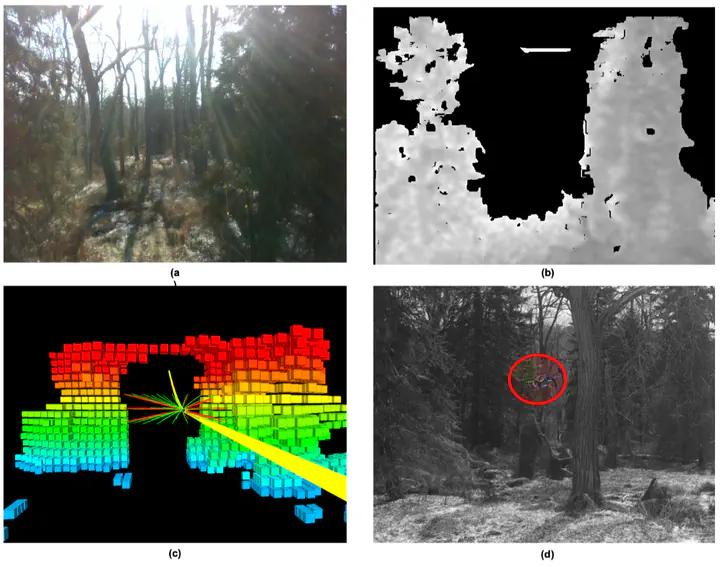
Efficient Trajectory Library Filtering for Quadrotor Flight in Unknown EnvironmentsVaibhav K Viswanathan, Eric Dexheimer, Guanrui Li, Giuseppe Loianno, Michael Kaess, Sebastian Scherer Agility, Intelligence and SafetyPDF Cite VideoGuanrui LiAssistant Professor in Robotics Engineering