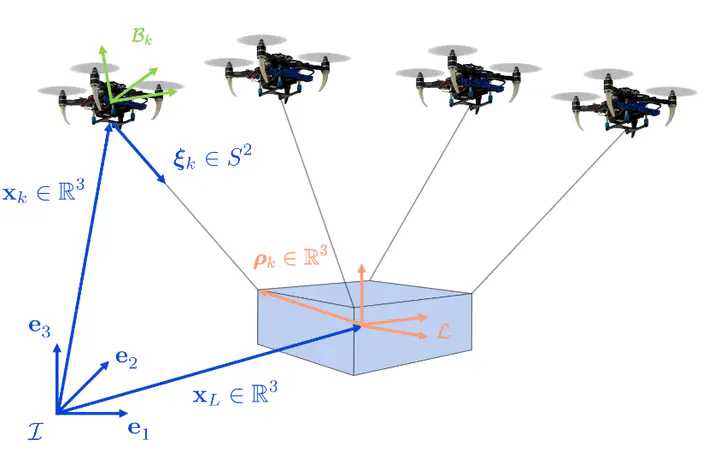
Nonlinear Model Predictive Control for Cooperative Transportation and Manipulation of Cable Suspended Payloads with Multiple QuadrotorsGuanrui Li, Giuseppe Loianno Aerial Physical Intelligence, Multi-Robot CollaborationPDF Cite Video